fasterrcnn源码如何解读?保姆级概览助你理解
在计算机视觉领域,目标检测(ObjectDetection)是基础且关键的任务之一。FasterR-CNN作为目标检测领域的重要进展,其提出对后续的研究和应用产生了深远影响。本文旨在深入解读FasterR-CNN的源码,为读者提供一个保姆级的概览,帮助理解其设计与实现机制。
什么是FasterR-CNN?
FasterR-CNN是一种流行的深度学习目标检测框架,主要由RossGirshick等人在2015年提出。相较于之前的工作,如R-CNN和FastR-CNN,FasterR-CNN在速度和准确率方面都有显著的提升。其最核心的贡献之一是引入了区域提议网络(RegionProposalNetwork,RPN),这使得它能够在保持高速度的同时,也具有良好的检测精度。
FasterR-CNN源码概述
在进行深入解读前,我们先了解一下FasterR-CNN的代码结构。其源码主要由以下几个模块构成:
基础框架:负责初始化网络、预处理输入图像等。
特征提取:负责从输入图像中提取高级特征表示。
区域提议网络(RPN):用于生成候选区域。
RoI(RegionofInterest)Pooling:对候选区域的特征进行池化处理,以统一维度。
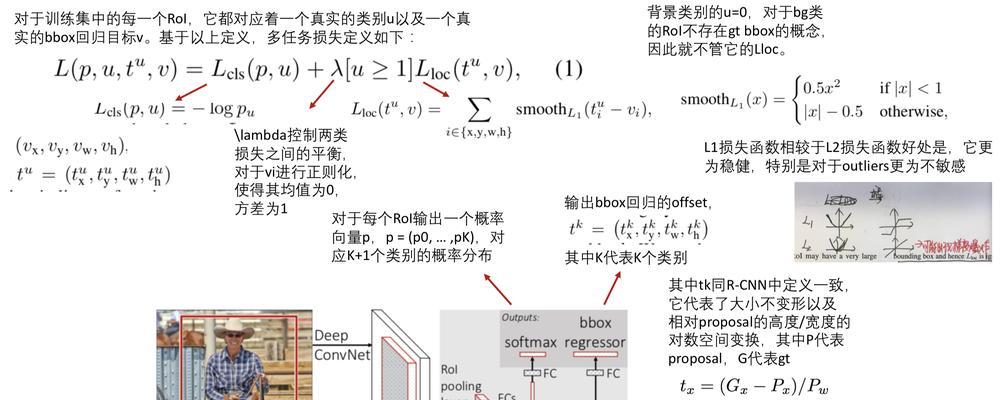
分类和定位网络:对每一个RoI进行分类和边界框回归操作。
接下来,我们将按照上述模块的顺序,逐步展开讲解。
1.基础框架
FasterR-CNN的基础框架设置通常在`__init__.py`文件中完成。在这个阶段,会初始化整个网络结构,并设置相关的参数。用户需要定义输入图像的尺寸、预训练模型、类别数等参数。
2.特征提取
FasterR-CNN使用预训练的卷积神经网络(如VGG、ResNet等)提取输入图像的特征。在`backbone.py`文件中,定义了不同深度的网络模型,可以自由选择合适的特征提取器。
3.区域提议网络(RPN)
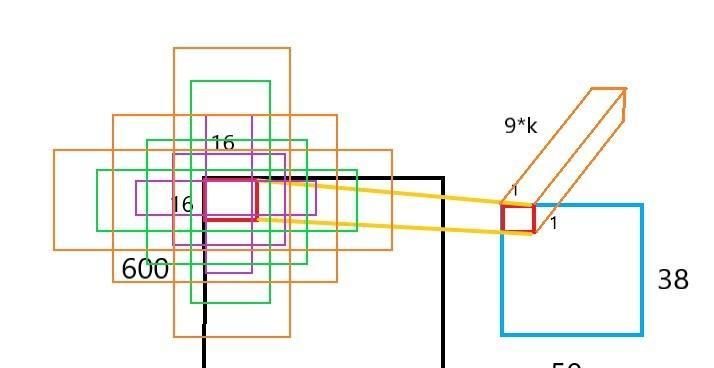
RPN是FasterR-CNN的核心创新之一,其定义在`rpn.py`文件中。RPN利用卷积层生成一组锚点(anchor),并对这些锚点进行分类(是否包含目标)和边界框回归。
4.RoIPooling
在获得候选区域后,使用RoIPooling(定义在`roi_pool.py`中)对这些区域的特征图进行池化操作,确保了不同大小的候选区域能够通过池化层输出相同维度的特征。
5.分类和定位网络
分类和定位网络是通过两个并行的全连接层来实现的。它们分别对RoI进行分类判断,并进行位置回归来精确定位目标。这一步骤在`head.py`文件中完成。
逐层深入解析
为了深入理解FasterR-CNN的工作流程,我们需要进一步探讨每个模块的具体实现。让我们从基础框架的初始化开始。
基础框架初始化
在初始化阶段,我们首先需要创建一个基础网络模型实例,并为其加载预训练权重。根据需要设置分类器和边界框回归器的参数。以下是初始化的核心代码示例:
“`python
def__init__(self,num_classes,pretrained_model,*args,kwargs):
super(FasterRCNN,self).__init__()
self.base=…
self.rpn=RegionProposalNetwork(…)
self.roi_head=RoIHead(num_classes,…)
…
“`
特征提取细节
在特征提取环节,我们通过调用已有的预训练模型来获取深度特征图。使用VGG作为特征提取器:
“`python
defextract_features(self,x):
x=self.base(x)
returnx
“`
区域提议网络(RPN)详解
RPN网络将输入的特征图转换为区域提议。RPN的关键在于它的两个输出层,一个用于分类,另一个用于边界框回归。
“`python
defforward(self,base_out,img_size):
…
anchor_cls=F.conv2d(…,self.rpn_conv,…)
anchor_loc=F.conv2d(…,self.rpn_loc,…)
…
“`
RoIPooling与分类、定位网络
RoIPooling是目标检测任务中重要的一步,因为它能够确保不同大小的候选区域被有效处理:
“`python
defroi_pool(self,feature_map,rois,spatial_scale):
pooled_features=[]
forroiinrois:
…
pooled_features.append(self.roi_pooling_layer(…))
returntorch.cat(pooled_features,0)
“`
分类与定位
分类和定位模块通常在一个统一的网络头部进行。这部分的网络包含两个全连接层,一个用于分类任务,一个用于边界框回归。
“`python
defforward(self,x,rois):
x=self.head(x,rois)
class_score=self.classifier(x)
bbox_pred=self.bboxRegressor(x)
…
“`
遇到问题怎么办?
在实际使用FasterR-CNN时,可能会遇到各种问题。训练速度慢、检测精度不高、内存不足等。针对这些问题,可以尝试以下策略:
使用更深的网络模型可能提高精度,但同时会消耗更多计算资源。
对数据进行预处理和增强,有助于提高模型泛化能力。
调整超参数,如学习率、批处理大小等,可能有助于提升训练速度和精度。
结语
FasterR-CNN作为目标检测领域的标杆,其源码解读和应用需要一定深度的理解和实践。通过本文的保姆级概览,相信读者已经能够对FasterR-CNN的工作原理有一个全面的认识,并且可以在此基础上进一步实践和探索。当然,更深入的了解和应用仍然需要结合实际项目和实验,不断尝试和优化。希望读者能够在计算机视觉的道路上,用FasterR-CNN取得更多的突破和成果。
2. 分享目的仅供大家学习和交流,您必须在下载后24小时内删除!
3. 不得使用于非法商业用途,不得违反国家法律,否则后果自负!
4.若作商业用途,请购买正版,由于未及时购买正版授权发生的侵权行为,与本站无关。
5. 本站分享的源码、模板、插件等等其他资源,都不包含免费技术服务请大家谅解!
6. 因精力有限,源码未能详细测试,不能分辨部分源码是病毒还是误报,所以没有进行任何修改,大家使用前请自行甄别,并不为此承担您的任何损失!